當機器人已從傳統工業機械手臂、人機協作、自主移動型機種持續發展,可見其最終趨勢將是能夠善加仿效或配合人類肢體不斷演進而來的高度靈巧、協調性,以滿足真實情境應用。並隨著近年來physical AI問世,透過數位分身、多模態感測器取得數據構成的世界模型,進一步訓練兩足/四足型機器人。
有別於過去工業機器人使用者最關切的速度、精度、負載能力與穩定性等功能固然重要,現今隨著少量多樣、快速換線與缺工問題成為製造業常態,自動化導入的挑戰也有所改變。對許多工廠而言,機器人不只要能完成任務,更須具備易於現場理解、快速完成設定,以及在產線需求變動時動態調整的彈性。
這也是近年機器人逐漸走向「簡單化」的原因,將過去高度依賴大量程式與操作經驗的流程,轉化為更直覺、更接近現場任務的使用方式。機器人仍需工程師進行系統規劃、安全確認與導入驗證,但在日常操作、路徑教導與應用設定上,工具需要變得更好懂、更好調整,讓現場人員在實際產線中可以輕鬆操作。
如今機器人產業須由過去以單一零組件與硬體設備為核心的發展模式,逐步走向軟硬體、AI與資通訊技術深度整合。沿著「從專用走向通用」的路徑持續演進,應用場景將由結構化、任務明確的環境,逐步擴展至更複雜且多變的商業與生活空間。
未來自動化技術的競爭重點,除了速度、精度與穩定性外,勝出關鍵點將取決於如何降低導入門檻、縮短設定時間,並提升現場人員的協作體驗。工研院副院長胡竹生也認為:「Physical Al讓機器人轉變為『全產業通用』的生產力工具。」
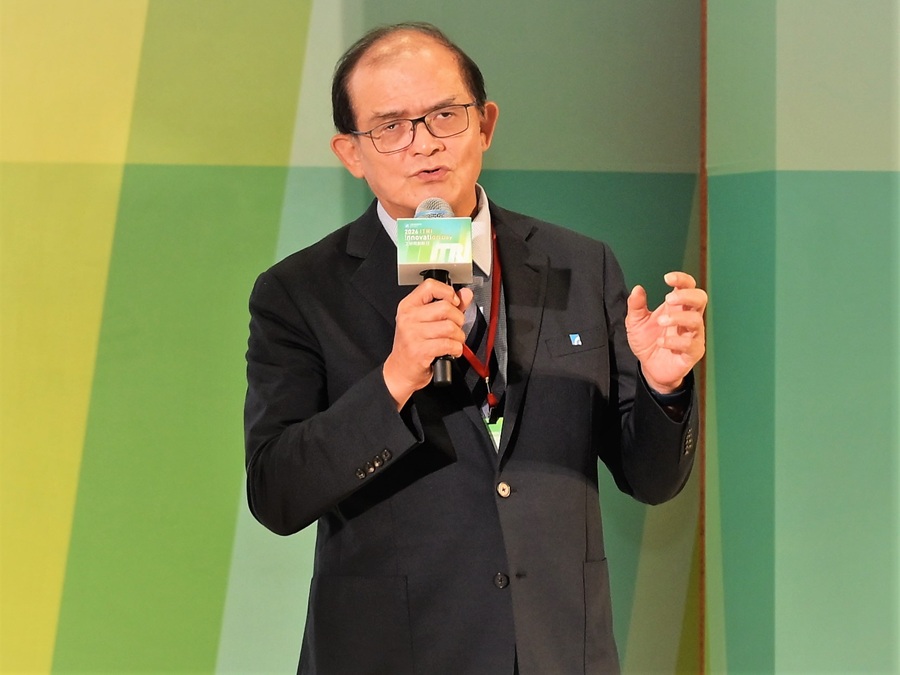
工研院副院長胡竹生(攝影:陳念舜)
|
而且逐步建立「看得懂、學得會、做得穩」三項能力而彈性執行多種任務,將從「結構環境下的自動化設備」躍升為「真實世界中的通用型勞動力」;機器人市場也從單一本體或模型,轉向「資料×軟硬協同×場域驗證×產業鏈整合」的系統化競爭。
機器人發展邁向不同賽道
因此,產業競爭模式將由個別廠商與供應鏈之間的競爭,進一步轉變為平台與生態系之間的競爭。新一代人型機器人既是AI與機械系統整合的重要發展方向,同時結合感測、physical AI、運動規劃與控制技術,實現自主移動與操作能力。
通過AI系統,得以理解環境並自主決策;邊緣運算支援低延遲感知與即時控制;雲端平台提供模型訓練、資料管理、遠端維運與軟體更新;高速通訊網路則負責機器人、設備與後端系統之間的即時協作。
經由Whole-body control技術與致動器系統整合,而能穩定行走與操作物體。同時,資料治理、資安防護、數位雙生等能力,也將直接影響機器人能否安全、穩定且大規模地進入工廠、醫療、物流、商業服務與家庭等場域。
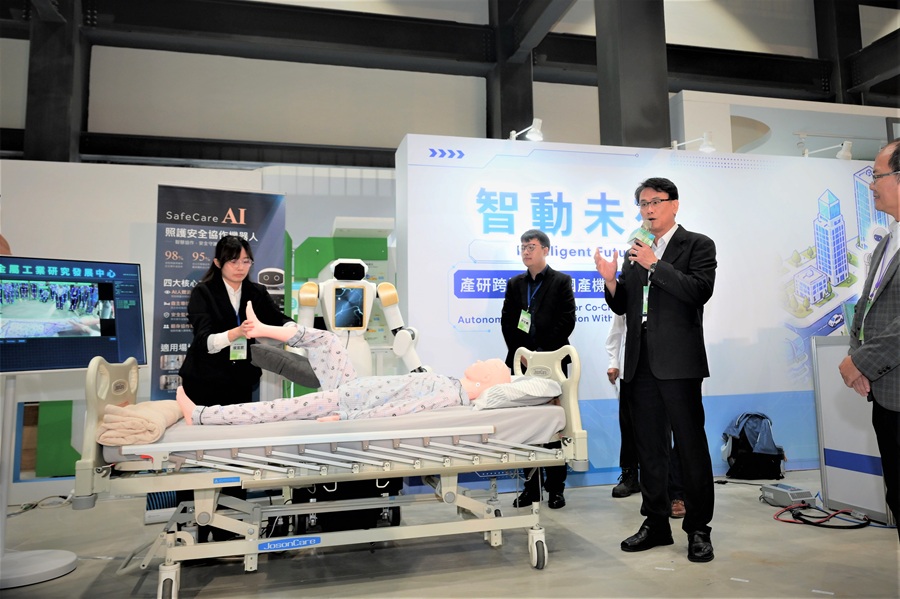
金屬中心協助病患翻身與床邊照護的「SafeCare AI照護安全協作機器人」(攝影:陳念舜)
|
AI關鍵技術深化應用
其中為了方便推論而待突破的關鍵技術,包含:VLA模型,係透過視覺、語言指令,加上所需晶片、感測器、致動器等應用、決策(Decision Making)模型,在模擬器利用AI強化學習訓練,以進行運動規劃/控制控制多軸關節的伺服馬達、機構系統。未來也將隨著VLA模型與模擬訓練技術發展,具備更高自主能力,逐步走進工業與服務領域。
另透過訓練→推論晶片、physical AI模型不斷推陳出新,人形機器人已具備極高的平衡感與動態響應;並隨著AI發展重心轉向具備空間理解與物理推理能力的世界模型(World Models),機器人自主行動的基礎逐漸成熟。競爭重點不再是單機效能,而是朝向「自主化+平台化」發展,透過雲端管理與任務分工,使服務能隨需求快速擴大。
當機器人逐步進入更複雜的生產環境,企業需要處理的也從單一設備的動作控制,延伸至不同設備之間的協作、產線配置,以及設備變動後對整體生產流程的影響。NVIDIA最近推出Isaac GR00T世界模型,便透過VLA技術+多模態資訊接收資料,接著轉化為機器人動作輸出。且開發者也能先在數位分身環境中進行數百萬次的「強化學習(Simulate-then-Procure)」,讓機器人在踏入工廠前就已「自學」完成複雜任務。
NVIDIA資深解決方案架構師吳志忠進一步表示,智慧工廠的下一階段,重點不再只是單點自動化,而是讓設備、機器人、AI 與產線資料形成可被模擬、預測與持續優化的閉環系統。NVIDIA便透過數位孿生Omniverse與機器人Isaac模擬平台,協助企業在投入實體設備前先完成設計與驗證,降低導入成本與停線風險,並建立可複製、可擴展的智慧製造能力。
經由虛實整合的模擬環境,企業可在實際部署前測試不同設備配置、工作流程與機器人行為,並利用模擬產生的資料持續訓練與優化AI模型。這也讓智慧製造的導入從一次性的設備建置,逐步形成設計、模擬、部署與回饋的循環,使新的應用場景能以較低的實體試錯成本進行驗證,再進一步複製至不同產線與廠區。
physical AI營運價值落地
隨著機器人逐步具備感知環境、理解情境及自主決策能力,企業評估重點也從「技術可行性」,轉向「投資效益、場域應用及治理管理」等關鍵議題。勤業眾信9月於台中舉辦「Physical AI 新賽局:落地應用下的企業轉型與產業機會」研討會,便邀集產學研及機器人產業代表,共同探討Physical AI 如何從技術驗證走進製造現場。
勤業眾信中區區長蔣淑菁表示,中部聚集工具機、精密機械與零組件業者,從台中延伸至彰化、南投,形成高度密集的製造與協力體系,也是 Physical AI 最具代表性的驗證場域之一。對多數中小企業而言,導入Physical AI的挑戰並非理解技術,而是如何在有限資源下找到最具投資效益的應用場景。
國家實驗研究院院長蔡宏營也表示,智慧機器人最終要回應的是缺工、高齡照護與高風險作業這些現實問題。難的從來不是單一零件的精度,而是感測、控制、機構與軟體要整合在同一個平台。副院長林俊良進一步指出,physical AI 與過去自動控制最大的不同,在於機器必須在條件不確定的環境裡自行學習與判斷,驗證方式因此也得跟著更改。
勤業眾信能源、資源與工業產業負責人溫紹群也指出,面對機器人時代來臨,如今Physical AI的戰場已從「技術可行性」,轉向「實體場域的營運價值落地」,尤其是在半導體、汽車及精密製造等高產值、高製程複雜度的場域。
若能運用機器人結合感知、AI決策與Digital Twin模擬,將從傳統固定設備,升級為具應變力的智慧系統,台灣的關鍵競爭力即在能否整合OT資料、機器人系統、Edge AI、場域驗證及治理要求,將機器人單一應用轉化為可跨產線、跨廠區複製輸出的解決方案,以提前布局。
AI投資聚焦人力加值
台灣人工智慧學校產學長郭秉宸進一步表示,physical AI 的關鍵,不只是讓 AI進入機器,而是如何將產業現場長年累積、難以言傳的隱性知識,轉化為可被AI理解、驗證與執行的產業能力。即使課程訓練可協助不同專業建立共同語言,但跨域能力仍須透過實際專案形成,讓製程、設備、AI 與現場人員共同定義資料、任務及風險邊界,才能將少數專家的經驗轉化為可持續累積與複製的 physical AI 能力。
例如過去許多資深技術人員能從設備聲音、材料狀態、操作手感或細微變化中察覺異常,這些經驗多存在於感官判斷與臨場應變之中,難以寫入標準作業程序,也可能隨人員退休而流失。如今便能透過企業推動physical AI,則可利用現場觀察、資料紀錄與反覆驗證,將「說不清楚、但做得出來」的經驗,轉化為 AI 可運用的資料、規則與判斷邏輯,再與機器人的感知、推理及行動能力結合,使個人經驗成為可傳承、可驗證的組織能力。
溫紹群表示,台灣製造業過去一波數位轉型,多從設備聯網、資料蒐集及AIoT應用切入,讓生產狀態得以被掌握與優化;Physical AI則進一步讓AI進入機器與實體設備,從資訊判讀走向感知、決策與執行,產業轉型也由數位化管理逐步延伸至實體作業自主化。
若從個別企業進一步看向整體產業,Physical AI對台灣具有雙重產業意義,一端推動製造模式與人機分工重整,另一端則讓多元製造場域成為設備商、系統商與軟體業者驗證並迭代產品的重要基礎。若能將現場需求與實作經驗沉澱為全面系統能力,台灣便有機會由製造與硬體優勢,進一步延伸至系統整合、應用輸出與國際規格參與。
達明機器人營運長黃識忠表示,Physical AI真正進入製造現場後,競爭的重點不在機器人能做多少高難度動作,而在能否理解產業流程,穩定完成企業真正需要的任務。現階段企業不必等待一台「什麼都會做」的通用型機器人成熟,而應先從已能產生效益的單臂、雙臂協作,或結合自主移動機器人的應用切入,把搬運、取放、檢測、焊接等實際任務做深。當這些技能能持續累積、快速部署到不同設備與產線,機器人才能從一項設備投資,逐步成為可持續擴充的生產能力。
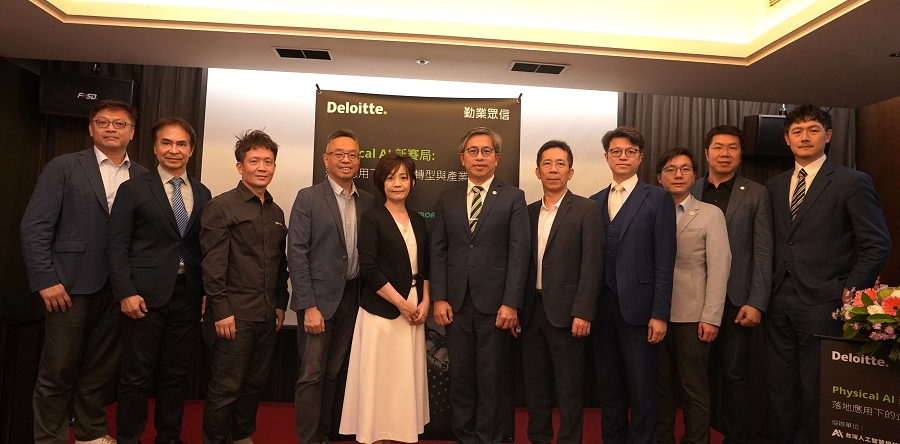
勤業眾信今年9月於台中舉辦研討會,便邀集產學研及機器人產業代表,共同探討Physical AI 如何從技術驗證走進製造現場。(source:勤業眾信)
|
結語
當機器人具備更佳的環境理解、任務泛化與安全互動能力後,性能、穩定性與成本效益都有望進一步精進,未來將進一步融入家庭與社會生活的多元場景,成為能夠持續學習、靈活調整,並適應不同環境與任務需求的通用型智慧設備,應用範圍也將拓展至醫療、復健、餐飲、導覽及其他商業服務領域。
未來的競爭關鍵將不再僅是機構設計、馬達性能、負載能力或硬體成本,而是能否整合AI模型、資料循環、演算法迭代、運算平台、通訊架構與場域驗證,使機器人由「動得準、動得穩」,進一步具備「看得懂、聽得懂、能判斷、會預測、可自主執行」的能力,並在陌生與動態環境中完成任務。