當機器人只會重複焊接、搬運與鎖附,社會關心的是效率與安全;當它開始感知環境、規劃路徑、回應語言,問題便從「會不會做」轉向「可以決定到什麼程度」。技術越接近人的判斷,控制權、責任與法規就越不能含糊。真正成熟的機器人社會,不是讓機器取得模糊的自主地位,而是建立清楚的授權秩序:人決定目的,機器在範圍內選擇方法;人保有停止與撤回權,組織承擔不可外包的責任。背後的操控人員也應該負擔應有的法律責任,也就是說原有人類社會的法理都是應該被遵守的基本原則。
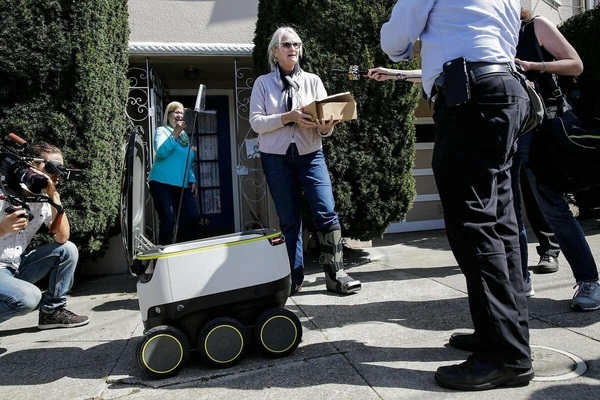
| 圖一 : 亞利桑那州一名女子指控送餐機器人倒車將她撞倒並造成脊椎受傷,目前案件涉及遠端監控、保險及行人通行權等責任問題。(示意圖) |
|
名稱就是權力——為何應稱為智能機器人
科技的命名從來不是中性的,都是有目的的。「自主機器人」聽起來只是英文 autonomous robot 的直譯,卻在不知不覺間把一種執行能力,提升成了可以自行決定目的的主體想像。當機器能感知環境、規劃路徑、修正姿態,人們容易進一步認為它也能判斷什麼值得做、誰應被優先服務,甚至在事故發生後,把責任推給「系統自己決定」。問題不在機器是否聰明,而在我們是否混淆了能力與權力。
這些名稱提醒社會:機器可以靈活,但它的靈活必須有邊界。
智能是能力,包括辨識、推理、預測、規劃與控制;自主則涉及目的設定、價值判斷、權限擴張及責任承擔。前者可以由人授權給機器,後者不應被含糊地外包。就像一名技術精良的受託者,可以在範圍內選擇方法,卻不能自行改寫委託目的。因而較精確的用語應包括「智能機器人」、「智能移動機器人」、「自動導航系統」、「授權式任務執行」與「人類監督下的智能控制」。
從自動駕駛到生成式AI,語言往往先替技術取得了超過現況的地位。法規若沿用模糊詞彙,未來在責任歸屬、保險理賠與刑民事判定上,就會留下灰區。精確命名不是保守,而是替創新畫出可以信賴的道路。
機器人的權限應該如何分級
機器人治理的核心,不是問它「有多聰明」,而是問它「被允許做什麼」。最低層級是固定指令:機器依預設動作與流程,在低變動環境中工作,由人設定並監督。第二層允許機器調整執行方法,例如動態避障、路徑規劃、抓取姿態修正,以及速度與力量控制。這時改變的是手段,不是目的。
第三層是提出行動建議。機器可以根據資料提出排程、維修、異常處理方案,但仍須由人確認。第四層則是在限定條件內直接執行任務,條件必須具體到場域、時間、速度、工具、可接觸對象及停止門檻。越接近人的身體、權益與公共空間,授權就必須越細。
有些權限不應完全交給機器,包括自行改變任務目的、決定人的基本權益、自行擴張權限、規避人工接管、修改安全限制或隱藏行動紀錄。真正的安全不是讓機器「永不犯錯」,而是讓錯誤不會越過不可逆的邊界。
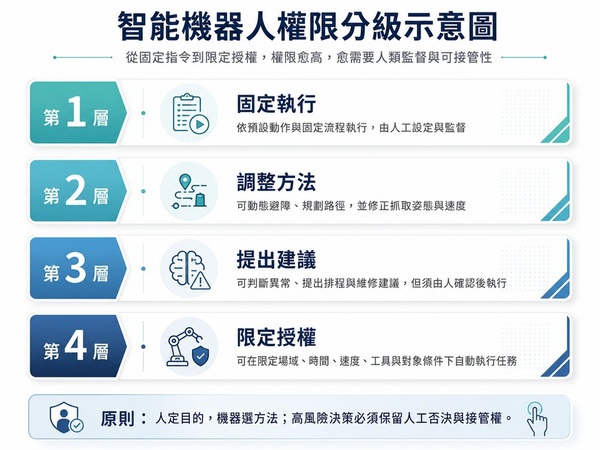
| 圖二 : 智能機器人權限四級架構。(資料來源:本刊整理) |
|
建立「人定目的、機器選方法」的治理原則
一套可長期運作的機器人治理,可以濃縮成一句話:人定目的,機器選方法。人類決定生產什麼、服務誰、優先順序與可接受風險;機器則在授權範圍內,選擇如何移動、抓取、分配動作次序與避開障礙。這個原則既不否定AI的效能,也不讓效能凌駕於目的。
更重要的是,人類必須保留最後否決權,包括停止、接管、覆核、撤銷與重新設定。高風險決策尤其不能只有形式上的「human in the loop」,卻讓人沒有足夠資訊、時間或實際能力介入。醫療、照護、公共安全、僱用管理與人身自由等領域,最終負責人必須明確存在。
治理的精神不是要求每一個微小動作都等待人工核准,而是建立可理解、可撤回、可追責的授權關係。機器越能即時行動,人類越要事先定義不能跨越的線。
機器人法規不應只有產品安全
傳統機械安全關注夾傷、撞擊、高溫、觸電與緊急停止,但智能機器人的風險已經跨越機械本體。AI判斷可能誤辨識人與物、錯誤規劃任務、受到模型偏差或資料品質影響,也可能在未知情境中做出訓練資料未涵蓋的行動。ISO 10218-1與10218-2在2025年更新,分別處理工業機器人及其應用整合安全,顯示安全已從單機防護延伸至整體應用系統。
資安同樣是控制權問題。遠端入侵、更新遭竄改、感測資料外洩與供應鏈漏洞,都可能把一台原本安全的設備變成被他人操控的行動載具。安全更新因此不能只視為售後服務,而應是持續性的法定義務。
還有人因與心理安全。員工是否看得懂機器下一步?是否因動作速度而產生壓迫?工作節奏是否被演算法過度控制?現場人員是否真的敢按下停止鍵?最後則是社會倫理安全,包括監控、隱私、情感欺騙、弱勢影響與軍警用途。機器人法規若只驗證馬達與護欄,將無法處理真正的智能風險。
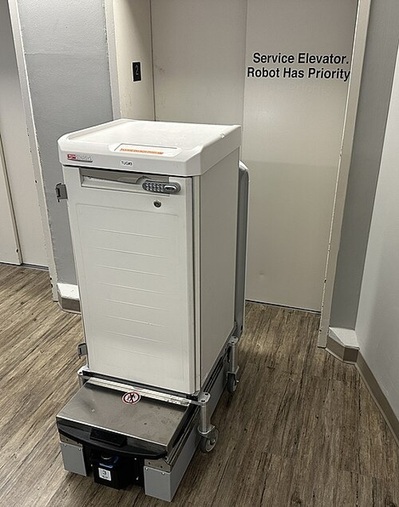
| 圖三 : 醫院配送機器人與電梯通行權:實體空間中的「優先權」必須由場域管理者明確設定,而非由機器自行主張。(來源:Mikael Haggstrom) |
|
法規應採「風險分級+場域管理」
歐盟AI法採風險導向管理,對高風險系統提出人類監督、紀錄保存、風險管理與透明要求。機器人治理也應採類似精神,但不能只看產品名稱。低風險機器人,例如封閉空間中的清潔與搬運,可要求基本產品安全、使用告知、操作紀錄與故障保護。中風險機器人若與人共享空間,在商場、醫院或工廠移動,則應加入第三方驗證、定期檢測、遠端接管與資安要求。
高風險機器人包括醫療照護、公共運輸、危險設施及直接接觸人體的操作,應有強制認證、責任保險與事故通報。尤其同一台機器在不同場域可能是不同風險:在封閉工廠搬運物料,與在兒童照護場所運送藥品,不能用同一套要求處理。
因此,法規真正要管理的是「用途、場域、接觸對象與後果」,而不是產品宣傳名稱。這也能避免業者透過改名規避規範。
零售空間的機器人則可巡航貨架、辨識商品、盤點庫存、發出缺貨提醒,甚至執行簡單搬運。它們最適合在閉店後或低人流時段工作,減少員工逐格掃描的時間。但顧客服務涉及需求理解、情緒與信任,若把前場全部交給機器,反而可能降低體驗。因此,零售自動化的合理界線,是機器處理「找貨、數貨、搬貨」,人員處理「理解、建議與關係」。
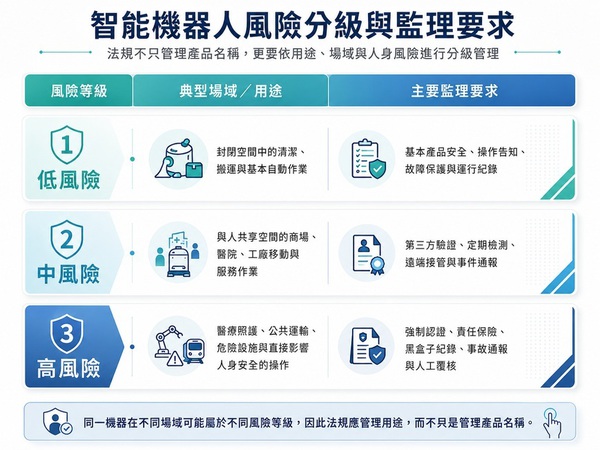
| 圖四 : 風險分級與場域管理。(資料來源:本刊整理) |
|
事故發生時,不能說是機器自己決定的
機器可以產生選擇,卻不能承擔後果。它沒有財產、自由、道德感,也無法向受害者道歉、賠償或接受刑罰,因此不宜賦予法律人格。事故責任必須回到人與組織,建立從製造商、零組件供應商、AI模型供應商、系統整合商,到場域營運者、維護更新業者與操作監督人員的完整責任鏈。
責任判定可回到幾個具體問題:誰設定任務?誰有控制能力?誰改變用途?誰忽略警示?誰未履行維護與更新義務?如果感測器有設計缺陷,可能是製造與供應責任;若整合商超出安全規格配置,責任可能落在系統整合;若營運者關閉警示或長期不更新,也不能把問題推回原廠。
「AI自行判斷」不能成為免責語句。企業必須揭露權限配置,高風險場景並應指定最終負責人。唯有責任可被追溯,市場才會形成正確的風險價格,也才會促使產品持續改善。
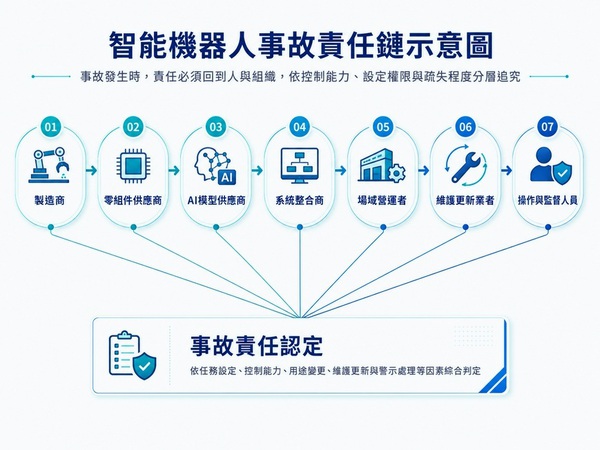
| 圖五 : 智能機器人事故責任鏈。(資料來源:本刊整理) |
|
每一台高風險機器人都應有黑盒子
高風險機器人應建立事件資料記錄器,保存感測器輸入、任務指令、AI判斷結果、動作輸出、操作者介入,以及軟體與模型版本。黑盒子的目的不是為了無限監控,而是讓事故調查能回答:機器看到了什麼、系統如何判斷、人是否收到警示、是否有人介入,以及介入是否延遲。
歐盟AI法對高風險AI系統要求日誌紀錄與適當保存期間,這種可追溯精神可直接延伸到機器人。資料保存同時要與隱私平衡,包括保存期限、存取權限、去識別化、員工監控限制,以及事故調查與商業機密的界線。
軟體更新更必須留下版本、變更內容、風險評估、回復機制與更新後驗證。今日的機器人在售出後仍會持續改變能力,如果更新可以悄悄擴張功能,原本的產品認證就可能失效。因此,未授權功能擴張應被禁止,重大更新則應重新驗證。
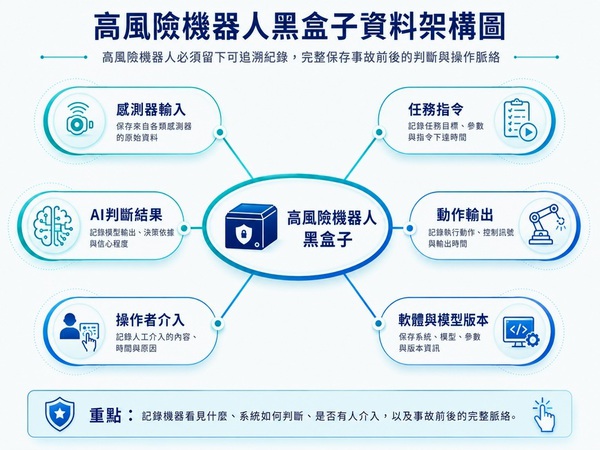
| 圖六 : 高風險機器人事件黑盒子應記錄的六類資料。(資料來源:本刊整理) |
|
讓法規與產業同步上路
治理不必等到所有問題都有答案才開始。較務實的方法,是先在工業園區、物流中心、醫院、長照機構、校園或封閉社區等限定場域試行。監理沙盒必須具備限定功能、區域、速度、期間、強制紀錄與明確退場機制,而不是把「沙盒」當成免除責任的特區。
台灣也需要跨領域測試驗證中心,整合機械安全、AI模型可靠度、人機協作、資安、極端環境與場域模擬。現有驗證往往分散在機械、電機、通訊或醫療體系,未來智能機器人的風險卻是跨域的,必須用系統觀點測試。
強制責任保險與事故通報則能形成正向循環:受害者先獲保障,事故資料逐步累積,保險業形成風險定價,資料再回饋產品與法規修正。沒有事故資料庫,監理只能靠想像;沒有保險與責任機制,受害者就可能在複雜供應鏈中找不到求償對象。
台灣應建立什麼樣的智能機器人治理架構
台灣已在2026年正式建立人工智慧基本法的治理框架,強調以人為本、安全應用、基本權保障與風險管理。下一步應把原則落實到可移動、可接觸實體世界的智能機器人。首先要統一用語與分類,明確區分智能、控制、授權、接管與自動執行,避免把有限任務能力包裝成完整自主。
其次,應建立跨部會機制,由產業、勞動、醫療、交通、資安、個資與消費者保護主管機關共同制定場域規則。單一部會很難處理一台醫院物流機器人同時涉及醫療流程、個資、電梯通行、資安與職業安全的情境。
政策也應從補助單一產品,轉向建設測試場域、認證機構、技術標準、保險制度、人才培育與事故資料庫。台灣擅長硬體與系統整合,若能把治理能力變成可輸出的驗證服務與標準參與,法規不只是成本,也可能成為產業競爭力。
最終,台灣應確立「人類控制不可剝奪原則」:系統必須能被停止,權限必須能撤回,重大決策必須可覆核,責任不得轉嫁給機器,人類始終保有最終控制權。這不是否定機器的智能,而是確認智能存在的目的。
結語
機器可以比人更快、更準,也可以在局部任務中自行調整方法;但它服務誰、為何行動、能走多遠,仍必須由人決定。智能機器人的未來,不在於宣稱它已經「自主」,而在於我們能否建立一套讓能力被善用、權限被限制、事故可追溯、責任有人承擔的制度。文明真正的進步,不是把決定權交給更快的工具,而是讓更強大的工具仍服從可理解、可撤回、可負責的人類目的。
參考資料
[1]European Union, Regulation (EU) 2024/1689 (Artificial Intelligence Act), EUR-Lex;採風險分級、人類監督、日誌與高風險系統義務。
[2]ISO 10218-1:2025, Robotics — Safety requirements — Part 1: Industrial robots;ISO 10218-2:2025, Part 2: Industrial robot applications and robot cells。
[3]U.S. Occupational Safety and Health Administration (OSHA), Robotics overview, hazards and hazard-evaluation guidance。
[4]數位發展部,人工智慧基本法及AI風險分類與評估相關政策資料(2025—2026)。
[5]Mikael Haggstrom, “Hospital delivery robot having priority to elevators”, Wikimedia Commons, CC0 1.0。


